Robótica industrial · Buenos Aires
Robots que trabajan donde las personas no deberían tener que hacerlo.
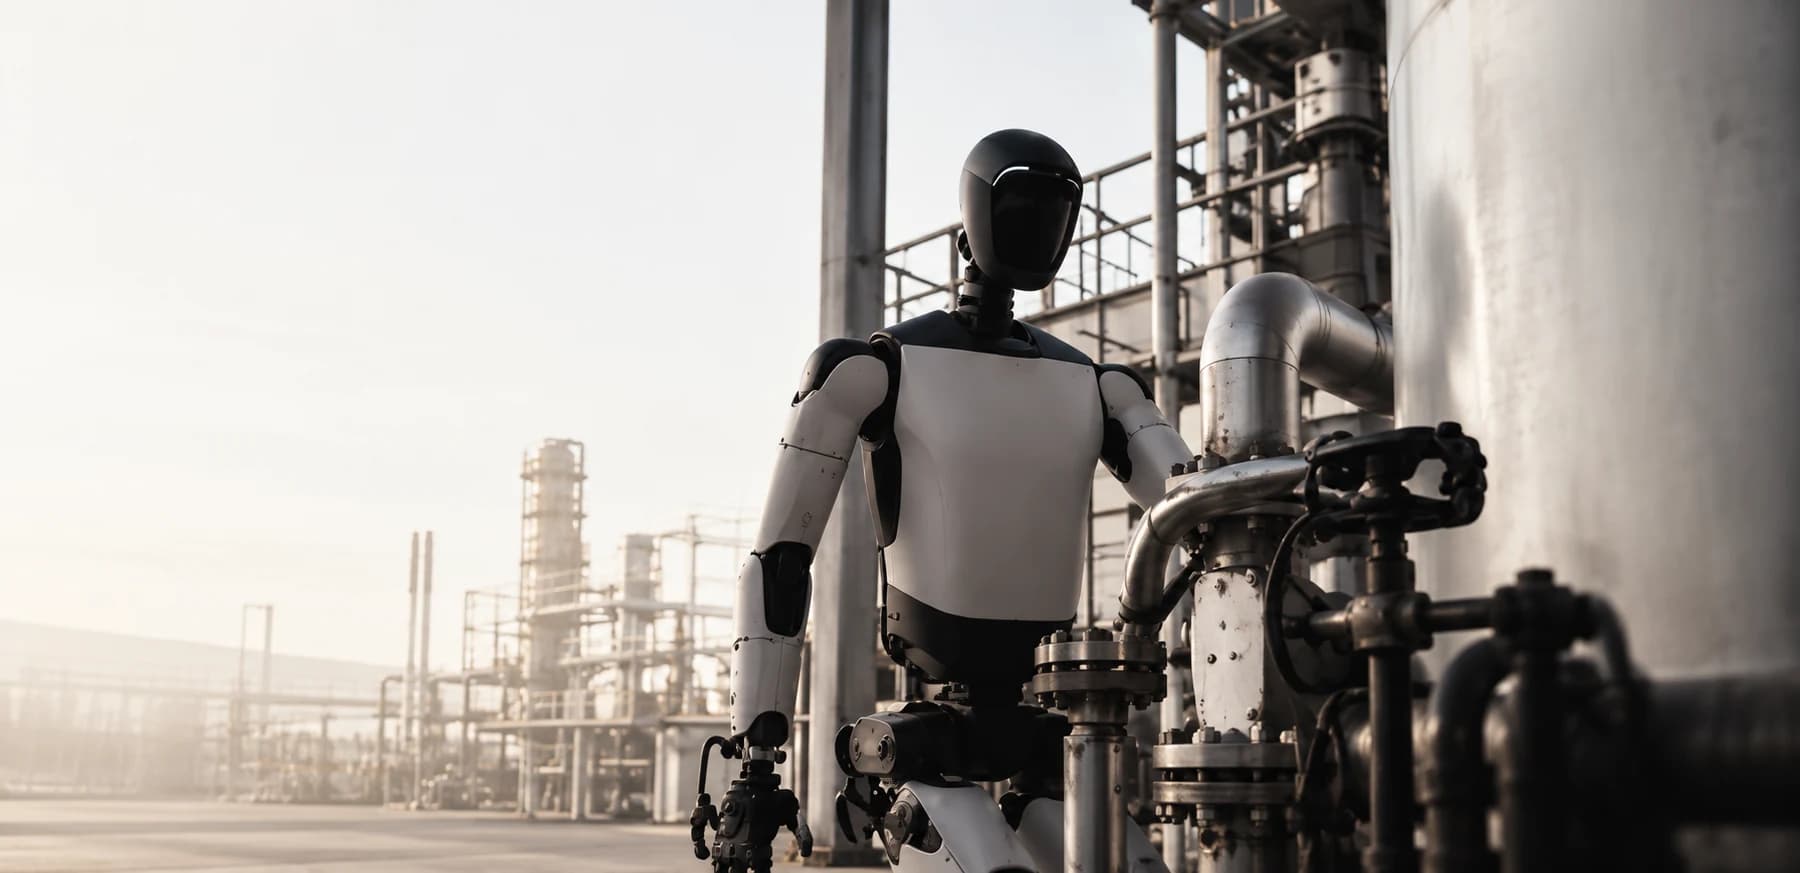
GEMM desarrolla la capa de software que permite a los robots percibir, mapear y operar en entornos industriales complejos.
Qué hacemos01
Convertimos robots en operadores industriales.
Los robots comerciales son cada vez más capaces. Pero operar de forma confiable en el mundo real requiere mucho más que hardware.
GEMM conecta percepción, mapeo, control y autonomía progresiva en un sistema diseñado alrededor de restricciones industriales reales.
- 01Percibir
- 02Entender
- 03Navegar
- 04Operar
Cómo funciona02
De los datos a la acción en el mundo real.
Una capa de software conecta lo que el robot percibe con lo que un equipo industrial necesita que haga.
Percibir
Adquisición multisensor en la plataforma física G1.
Validado físicamente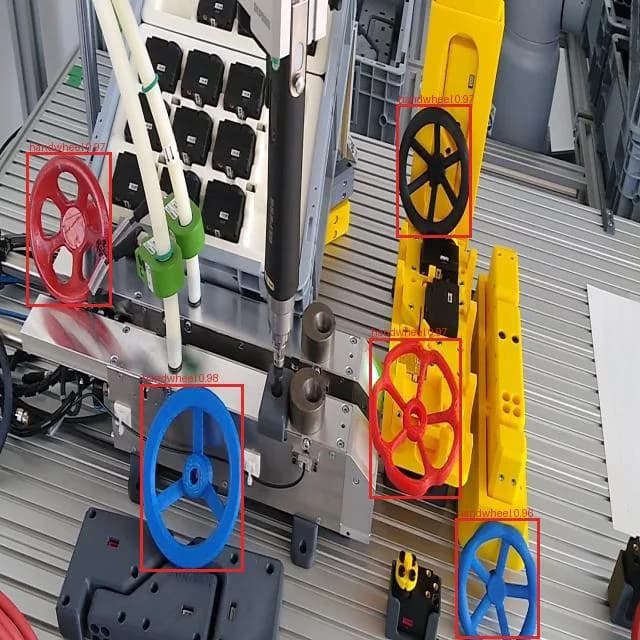
Entender
Módulos de detección de objetos y lectura de instrumentos en validación integrada.
Prototipo
Navegar
El mapeo 3D y 2D funciona; la navegación A–B está validada en simulación.
Validado en simulación
Operar
La teleoperación VR de manos y brazos funciona en G1; sigue la manipulación de válvulas.
Validado + en desarrollo
Aplicaciones03
¿A qué dejarías de mandar personas?
GEMM se construye para trabajos repetitivos, remotos y peligrosos, para que los equipos industriales concentren a las personas donde más importa su criterio.
Conversemos sobre una aplicación
Inspección rutinaria
Rondas repetibles y captura consistente de datos en instalaciones.
En desarrollo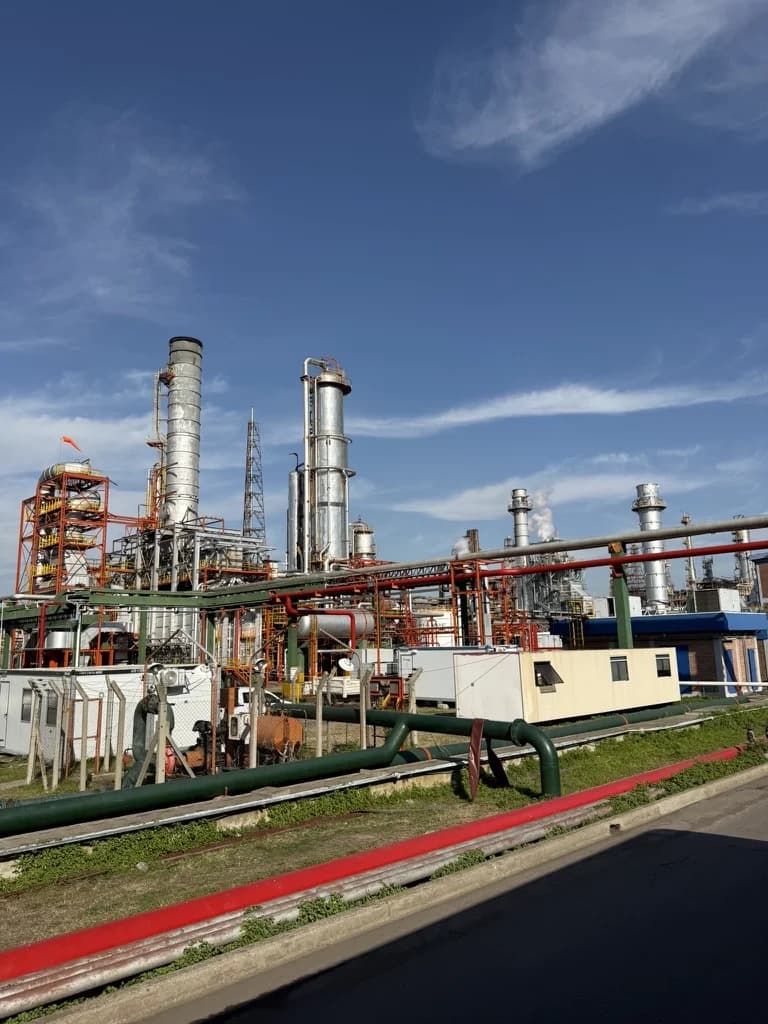
Entornos peligrosos
Reducir exposición potencial a calor, gases, maquinaria y áreas remotas.
Dirección de arquitectura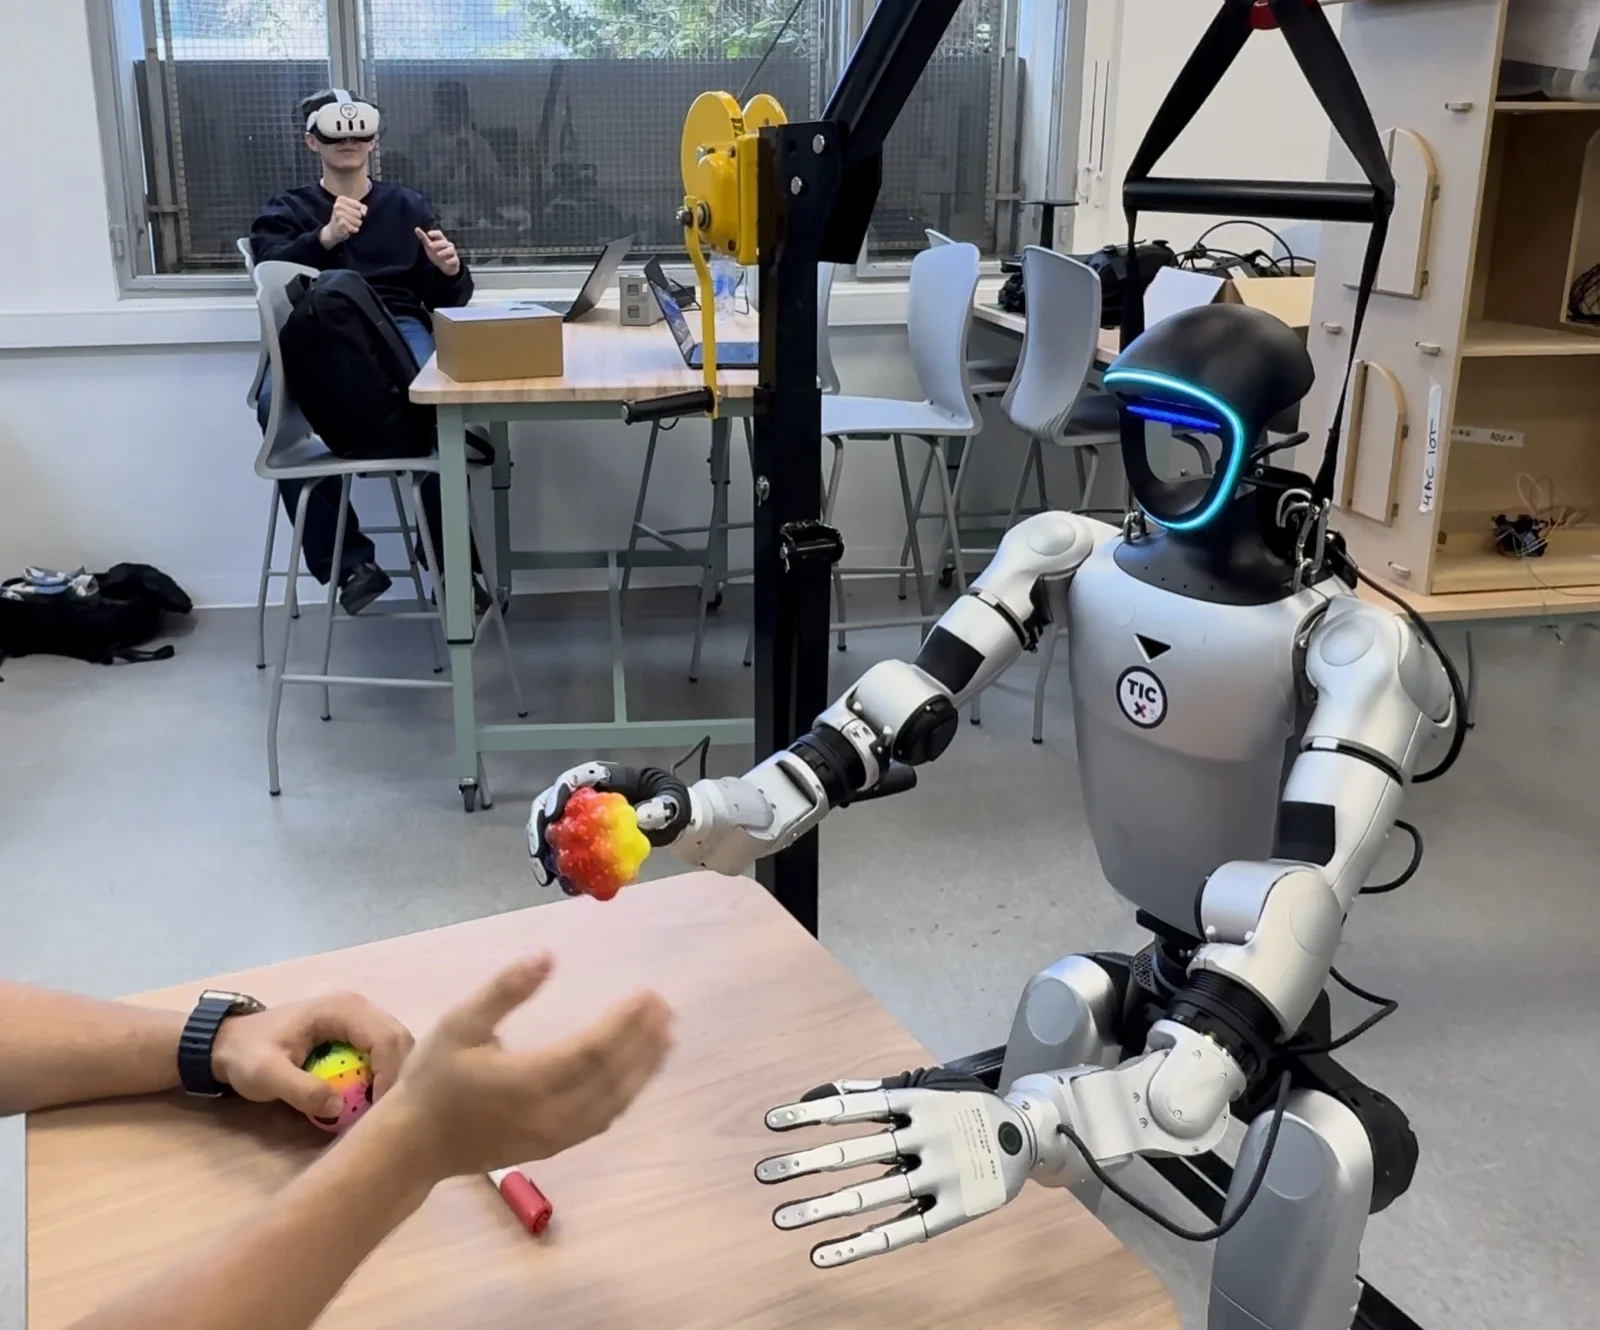
Operación remota
Operar el robot desde un lugar más seguro cuando hace falta criterio humano.
Validado físicamente
Manipulación industrial
Avanzar hacia la interacción con válvulas, controles y equipamiento existente.
En desarrollo
Hacia dónde avanzamos
- Inspección térmica
- Detección de gases
- Monitoreo acústico
- Mapeo 3D
- Evaluación de emergencias
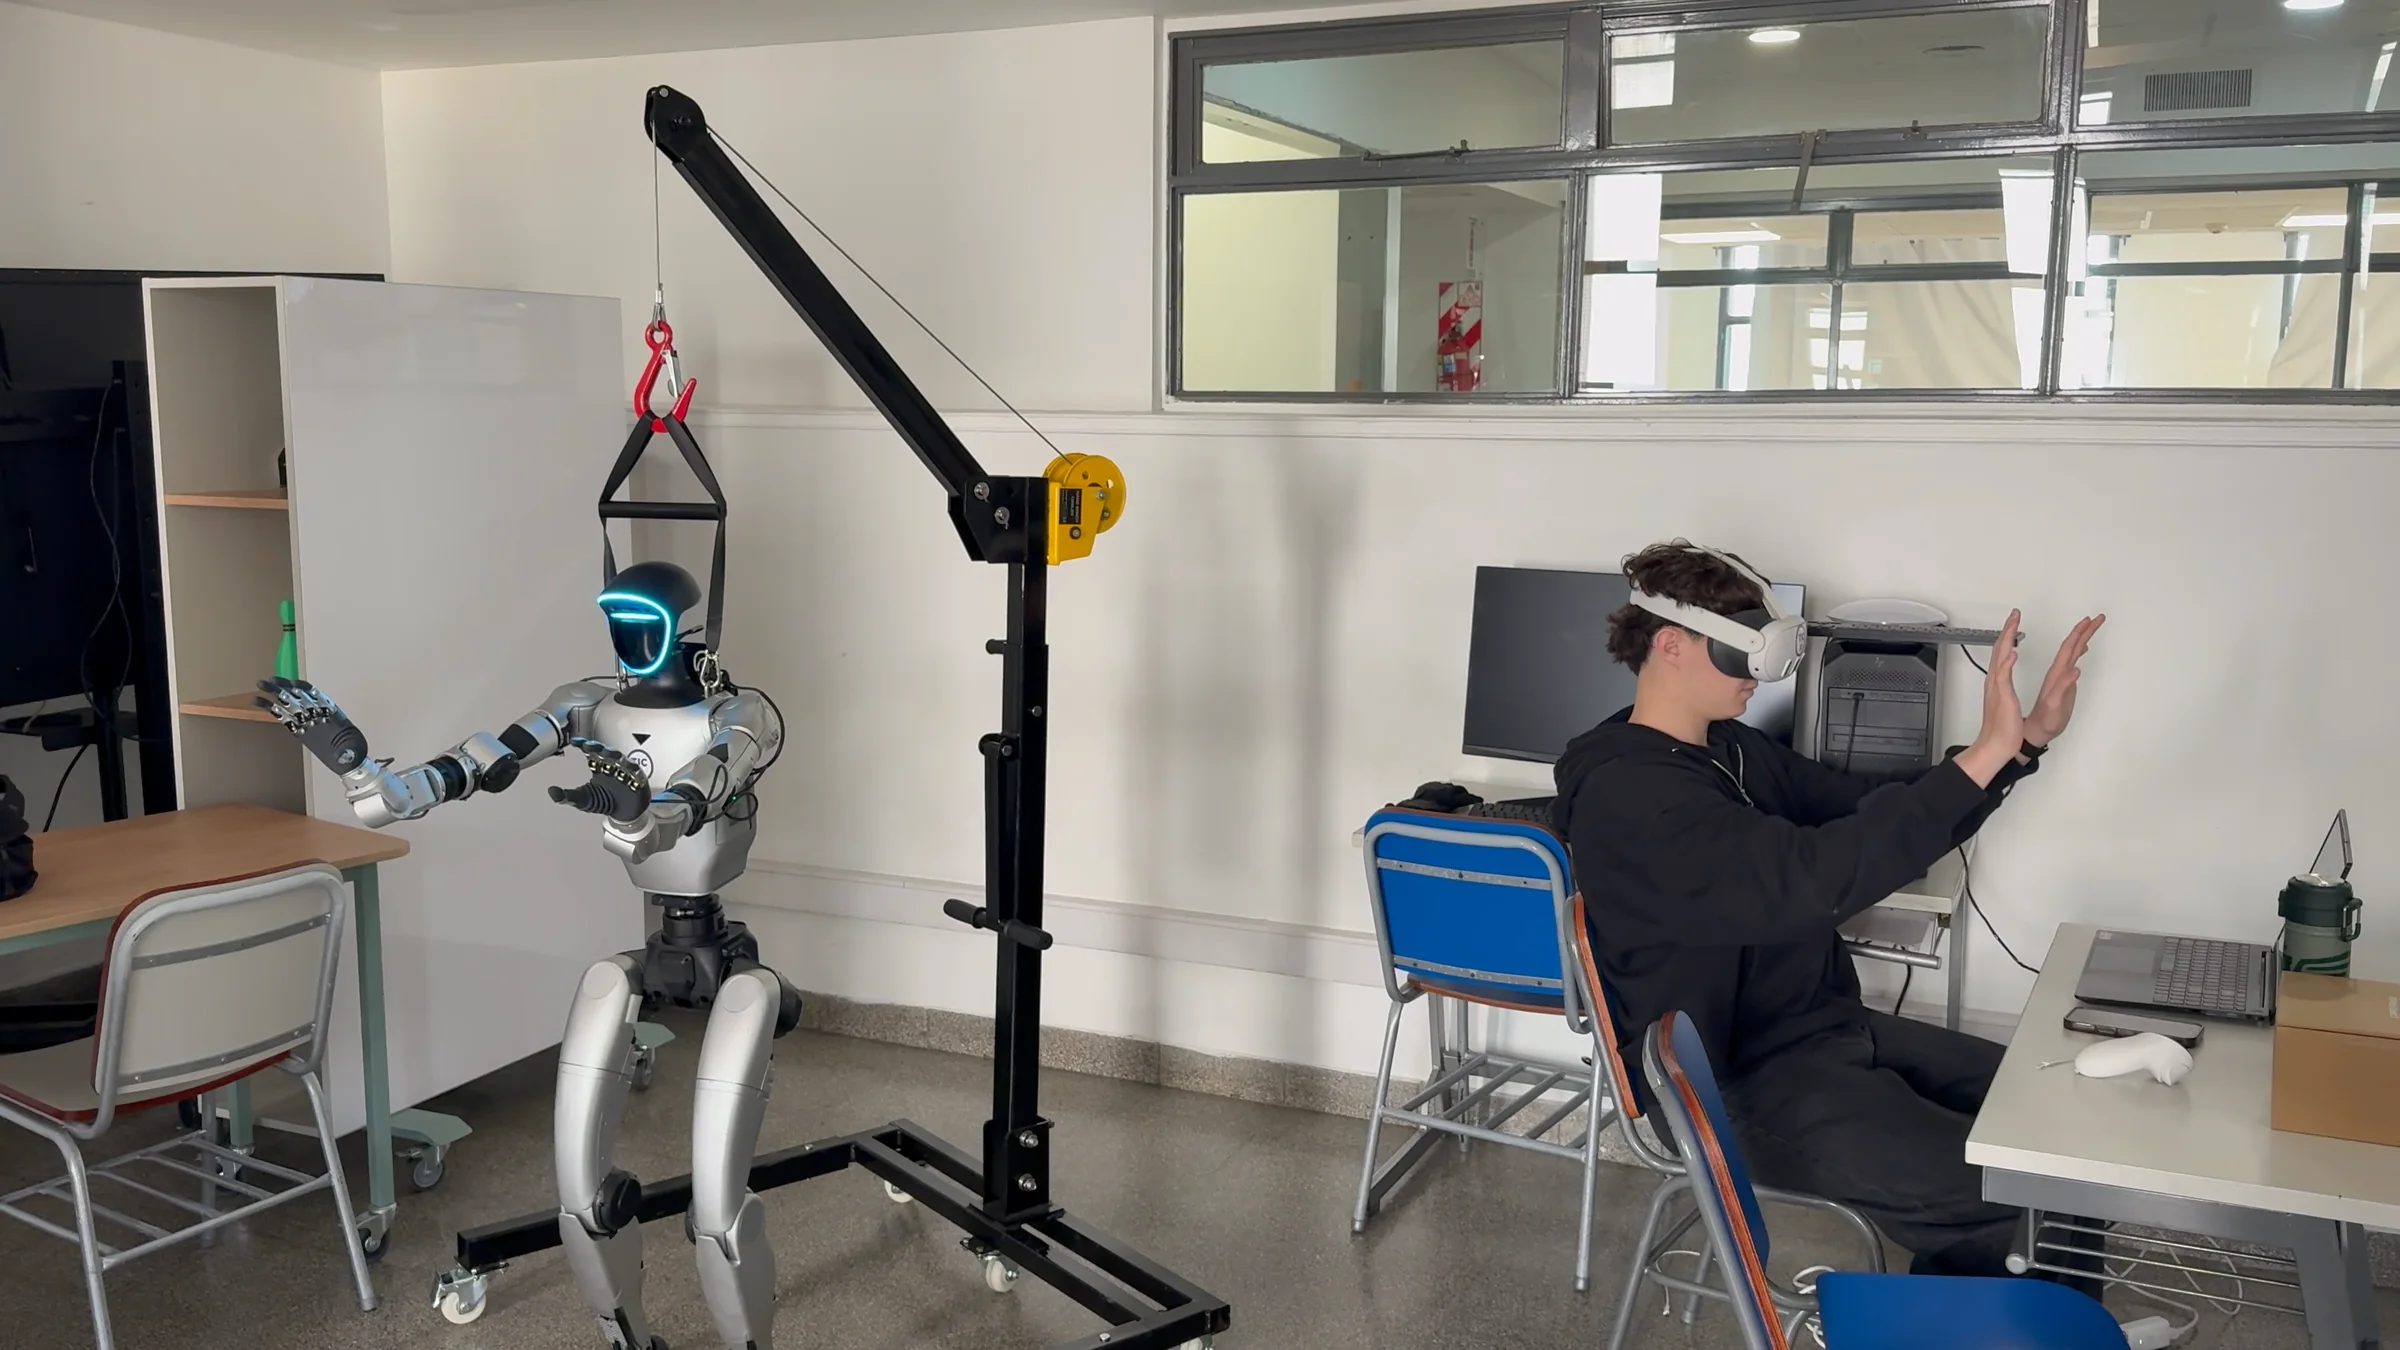 Teleoperación física validada
Humano en el circuito04
Autonomía donde funciona. Personas donde importan.
La interfaz VR de GEMM ya permite teleoperar con baja latencia las manos y brazos del G1 físico. Usamos control humano donde el criterio es esencial mientras avanzamos hacia mayores niveles de autonomía.
Conversemos sobre operación remotaIndependiente del hardware05
La inteligencia no es el robot.
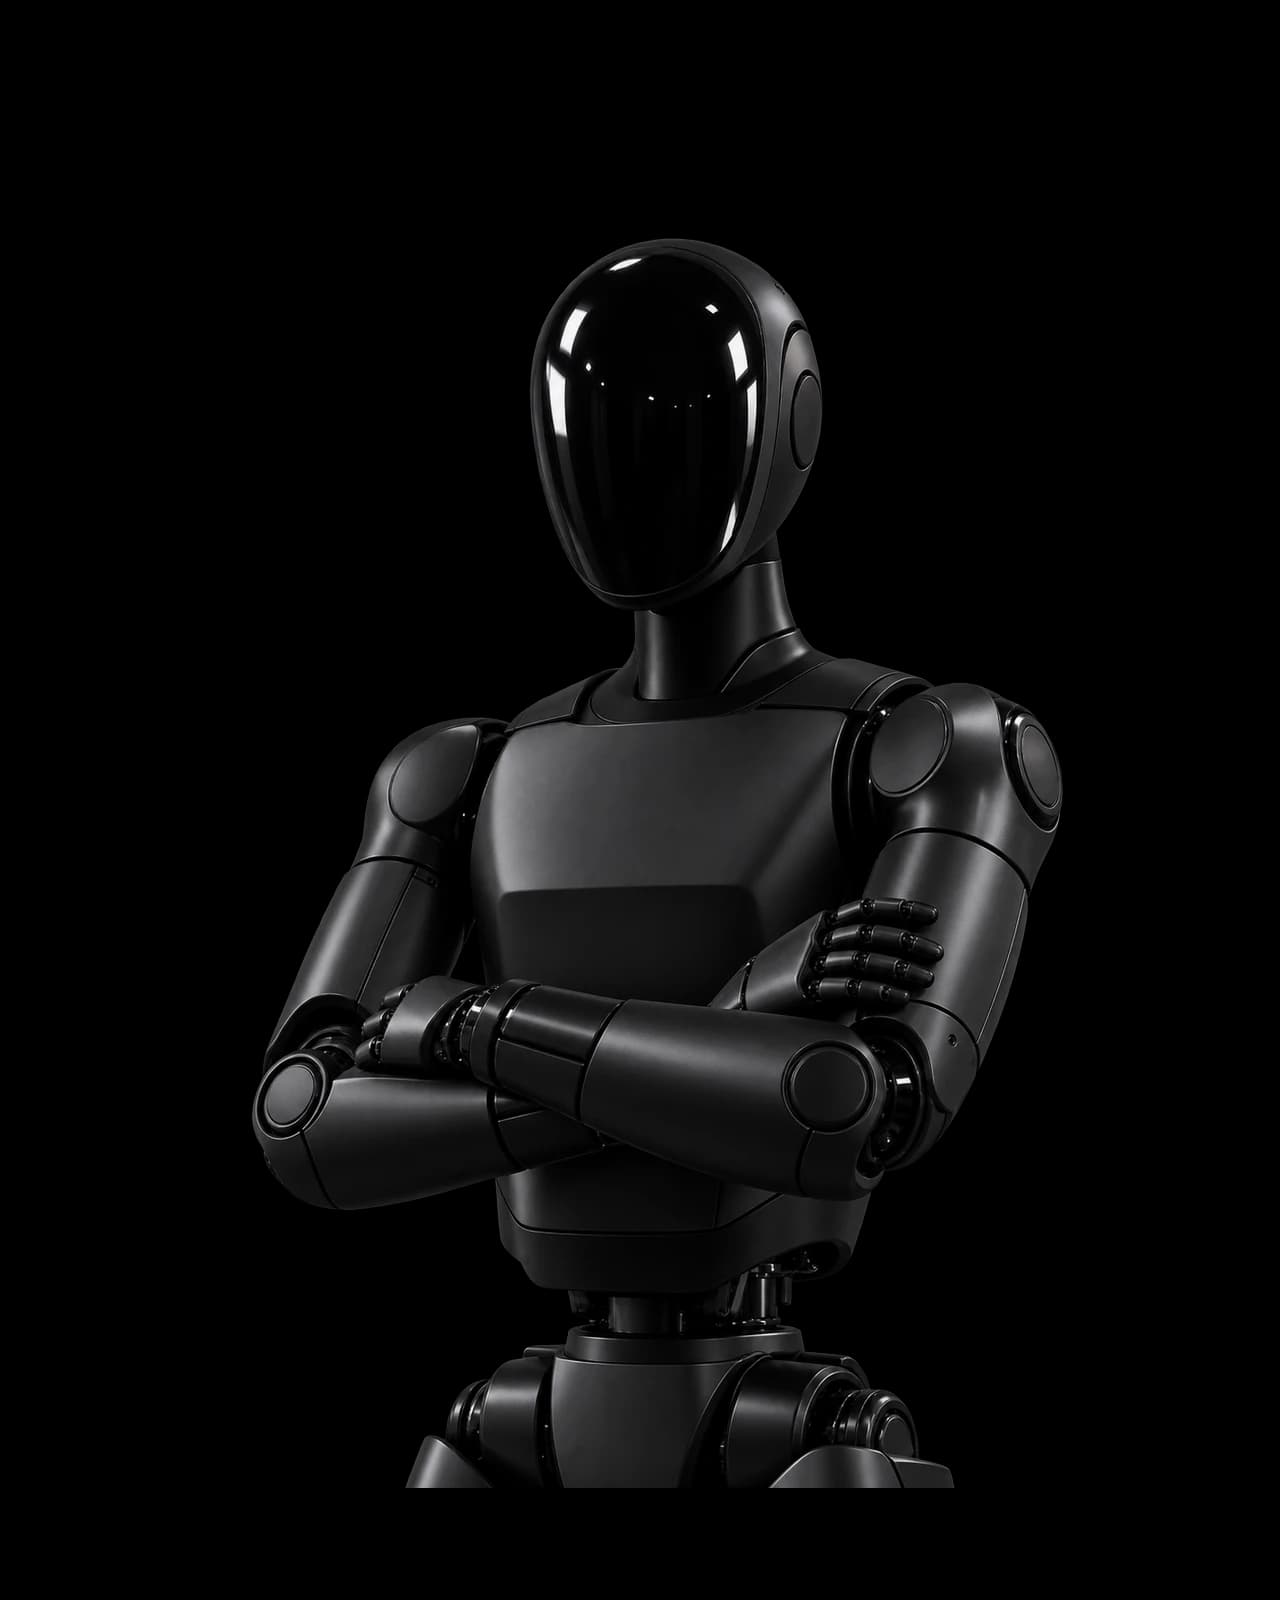
GEMM se diseña como una capa de software alrededor de plataformas robóticas comerciales, para elegir el hardware según el entorno sin atar el sistema a una sola máquina.
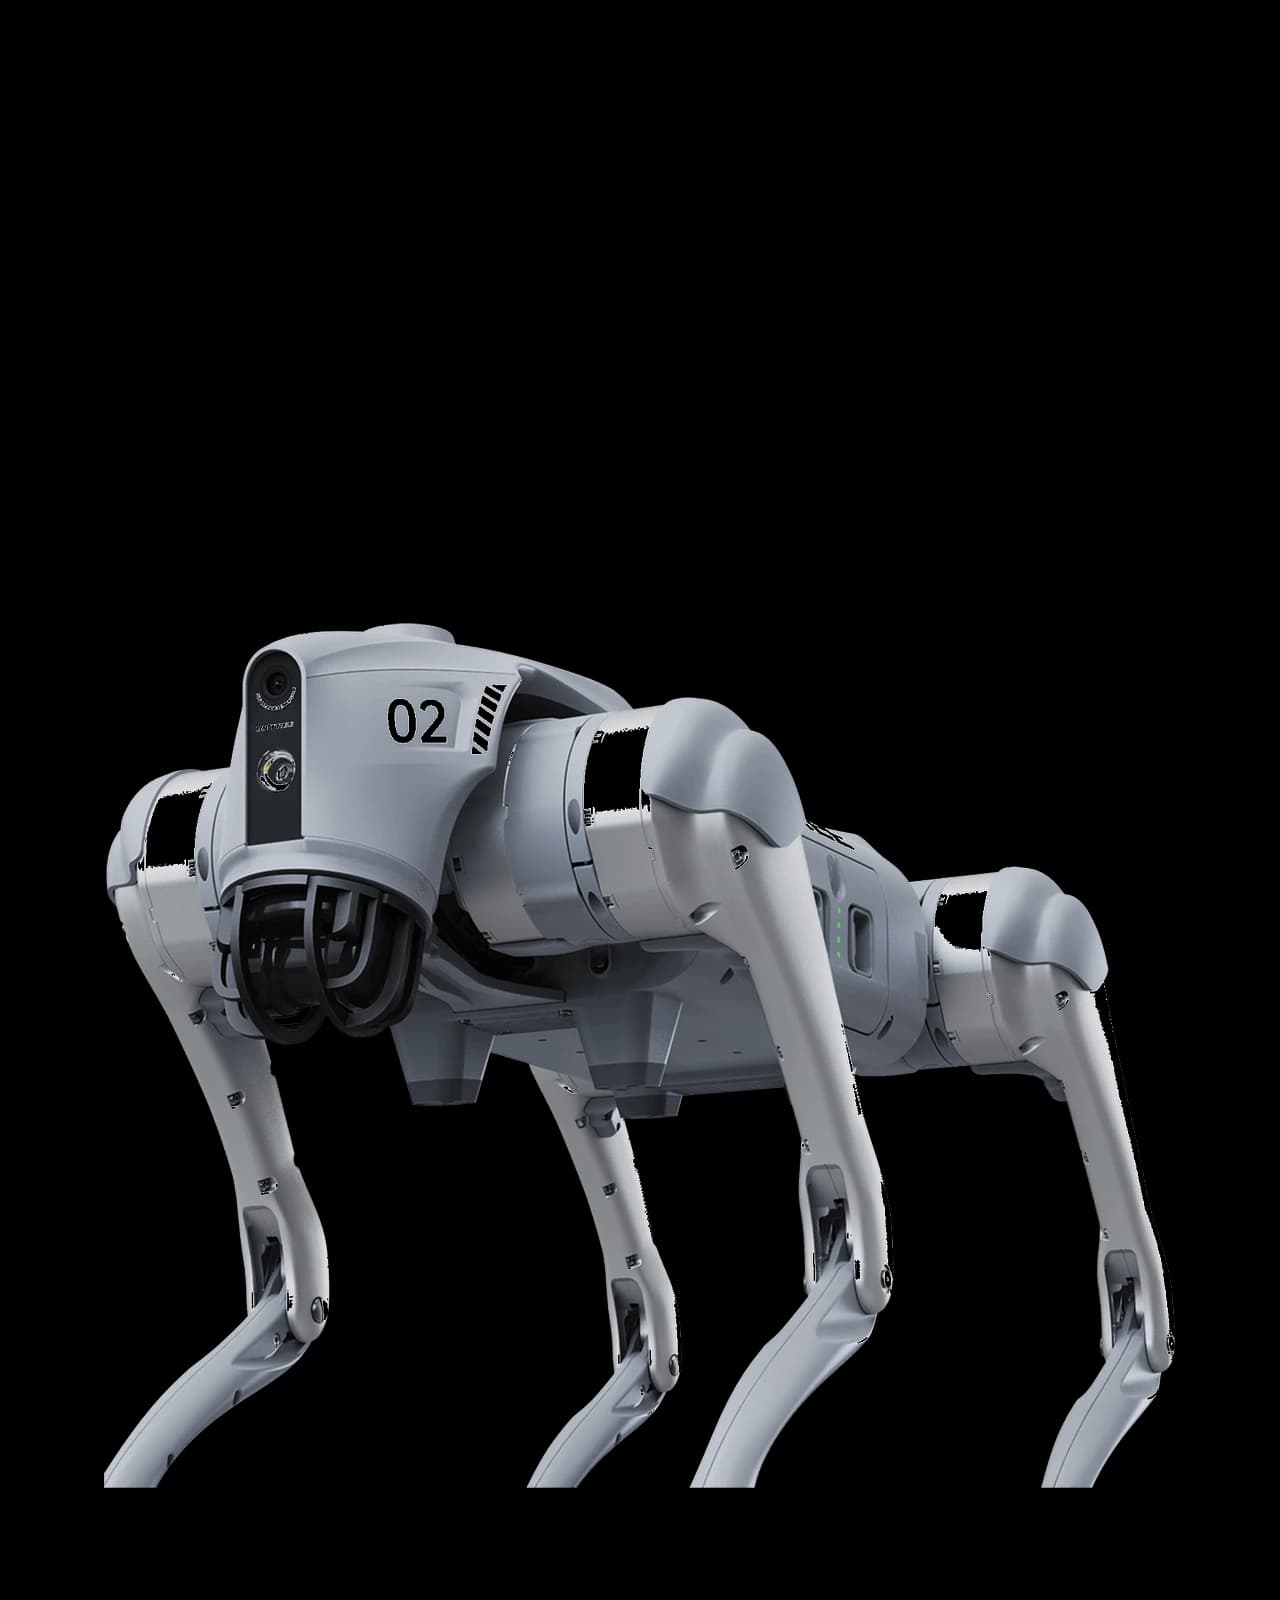
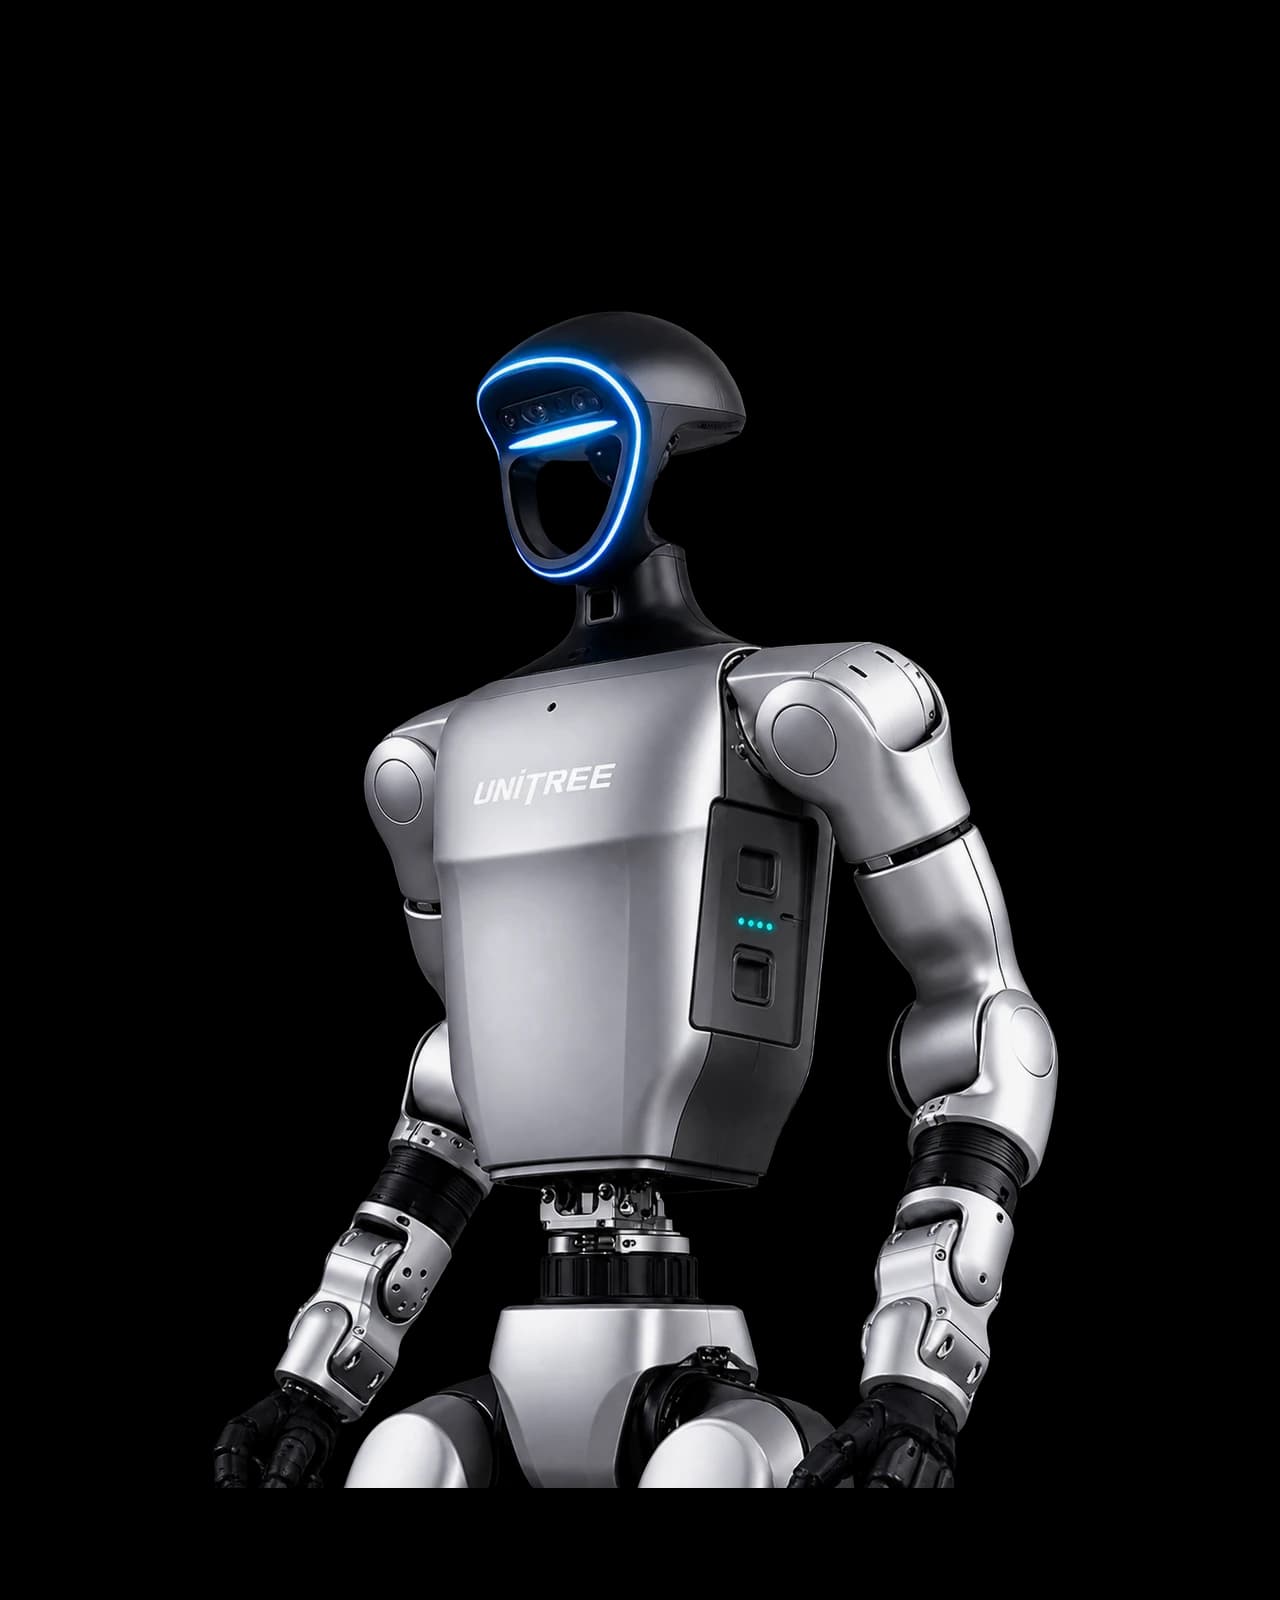
Las plataformas de desarrollo actuales son Unitree Go2 y G1 EDU. La portabilidad fuera de ellas es una dirección de arquitectura, no una compatibilidad comercial ya validada.
- Go2Cuadrúpedo
- G1 EDUHumanoide
- ¿Qué sigue?Muchas plataformas, una inteligencia
Nuestra visión06
Un mundo industrial más seguro y eficiente.
Construimos la base para un futuro donde los robots puedan inspeccionar, monitorear y operar en entornos exigentes, con personas siempre al mando de lo que importa.
- Operación remota01 · Validado físicamente
- Mapeo y percepción02 · Validado físicamente
- Navegación autónoma03 · Validado en simulación
- Inspección autónoma04 · En desarrollo
- Interacción física05 · En desarrollo
- Autonomía industrial06 · Dirección de arquitectura
El equipo08
Un mañana más grande.
GEMM empezó con cuatro estudiantes decididos a empujar los límites de lo posible con robótica. Hoy construimos tecnología capaz de hacer el trabajo industrial más seguro, eficiente y humano.
Construyamos juntos09
¿Tenés una tarea en mente?
Contanos qué preferirías que hiciera un robot.
Buscamos trabajar con equipos industriales sobre entornos, restricciones y problemas reales.
Hablemos